90 Sekunden Schnellstart
Pick & Place automatisch ansehen, SmartPAD kurz kennenlernen und danach A1 selbst bewegen. Kein Konto nötig.
Schnellstart öffnen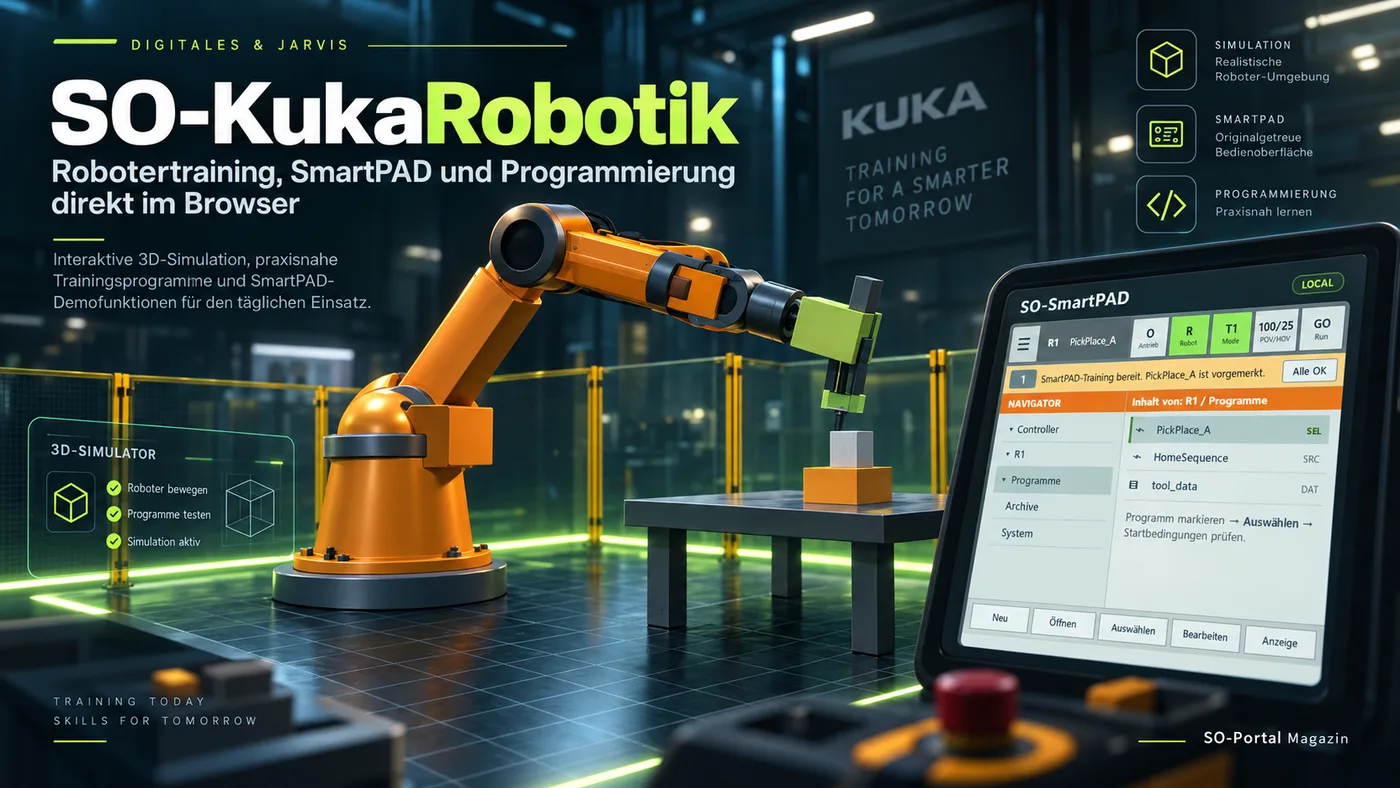
SO-KukaRobotik ist eine unabhängige, KUKA-orientierte Trainingssimulation im Browser. Du kannst einen 6-Achs-Roboter bewegen, SmartPAD-Bedienung kennenlernen, KRL-Grundlagen und Programme testen sowie Greifer-Abläufe üben – ohne eine reale Anlage anzusteuern.
Pick & Place automatisch ansehen, SmartPAD kurz kennenlernen und danach A1 selbst bewegen. Kein Konto nötig.
Schnellstart öffnenFörderband, Zwei-Stationen-BASE, Palettierung, Werkzeugwechsel, Fehlerfall, Cobot und Geschwindigkeit.
Szenarien ansehenMit Klassencode teilnehmen oder als Lehrkraft Übungen freigeben und Fortschritt sehen.
Die Schritte sind bewusst einfach formuliert. Du musst kein Programmierer sein.
Im Simulator kannst du jetzt zwischen einer klassischen Industriezelle und einer offenen Cobot-Trainingszelle wechseln. Die Auswahl bleibt lokal gespeichert und kann mit Login auch über den Cloud-Sync übernommen werden.
Die bekannte Trainingszelle mit Schutzbereich, Greifer, Werkstück und Pick-&-Place-Ablauf.
Eine offene, Cobot-orientierte Arbeitsfläche mit 3 kg Nenntraglast und 760 mm Reichweite als Trainingsdarstellung.
Größerer Cobot-Modus mit 11 kg Nenntraglast und 1.300 mm Reichweite. Die 3D-Geometrie bleibt eine vereinfachte Lernsimulation.
A1 bis A6 einzeln kennenlernen und verstehen, welches Gelenk welche Bewegung macht.
PTP, LIN, WAIT und I/O-Befehle Schritt für Schritt beobachten, statt nur Code zu sehen.
Navigator, Betriebsarten, Overrides, Tool/Base, Startbedingungen und Meldungen im Demo-Pad ausprobieren.
Kurze Sätze, Vergleiche aus dem Alltag und kleine Übungen. Kinder sollen ausschließlich die virtuelle Simulation nutzen – reale Industrieroboter gehören in die Hände unterwiesener Personen.
Einfach-Modus öffnenGroße Schaltflächen, klare Schrittfolgen und optional größere Schrift. Man kann jedes Thema einzeln öffnen und später weitermachen.
Lernanzeige einstellenNeu: fertige Browser-Übungen, ein Lehrer-Briefing und ein interaktives BASE-Labor. Damit kann eine Unterrichtsstunde auch dann vorbereitet werden, wenn kein echter Schulungsroboter verfügbar ist.
Achsdetektiv, SmartPAD-Startkette, PTP/LIN, Greifer, Sensoren, BASE und eigenes Pick-&-Place.
Übungen öffnenUnterrichtsabläufe, typische Schülerfragen und Bewertungshilfe – bewusst ohne vorausgesetzte Robotik-Fachkenntnisse.
Lehrer-BriefingArbeitsplatz verschieben und drehen und direkt sehen, warum relativ zur BASE definierte Punkte mitwandern können.
BASE ausprobierenOhne Konto funktioniert die Simulation weiterhin lokal. Mit Konto können ungefährliche Bedienpräferenzen und dein Lernfortschritt serverseitig gespeichert werden, damit du an einem anderen Rechner weitermachen kannst.
Für das unabhängige Lernprojekt stehen bewusst nur vier klar gekennzeichnete Partnerplätze zur Verfügung. So bleibt Sponsoring sichtbar, transparent und vom Lerninhalt getrennt.
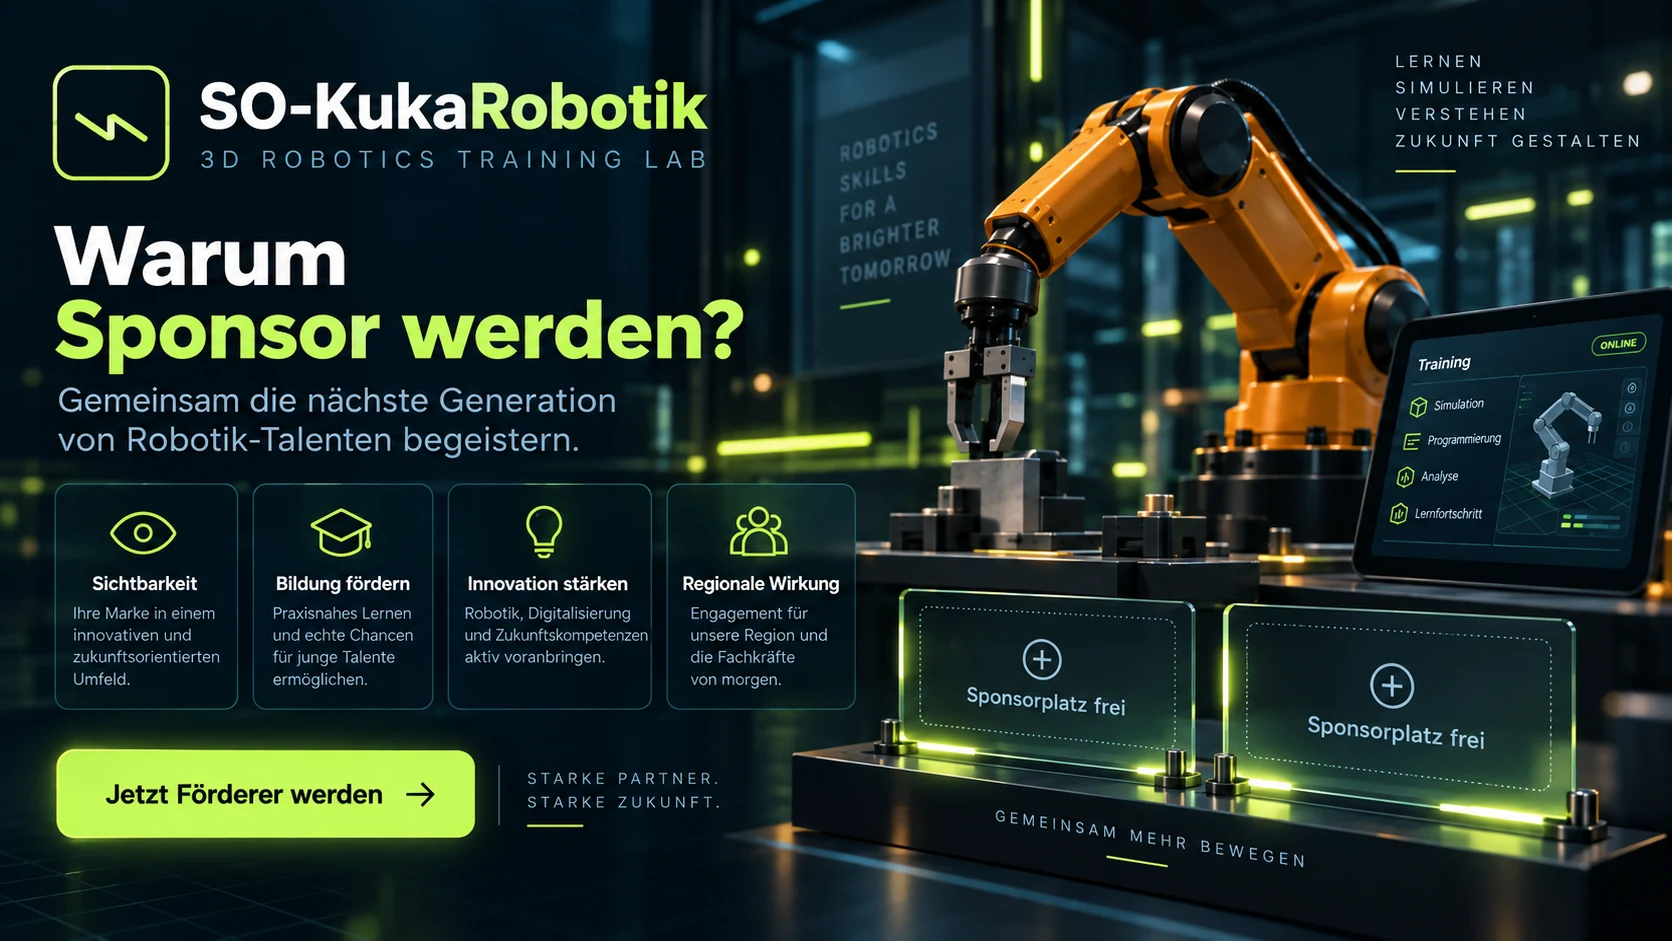
Passend sind z. B. Automatisierung, Sensorik, Systemintegration, Weiterbildung und Unternehmen, die technische Nachwuchsförderung unterstützen möchten.
Förderband-Pick, Palettierung, BASE-Stationen, Werkzeugwechsel, Fehlerfall, Cobot- und Geschwindigkeitsvergleich werden mit direkt ausführbaren Beispielprogrammen erklärt – inklusive klarer Hinweise, was die Websimulation wirklich ausführt.