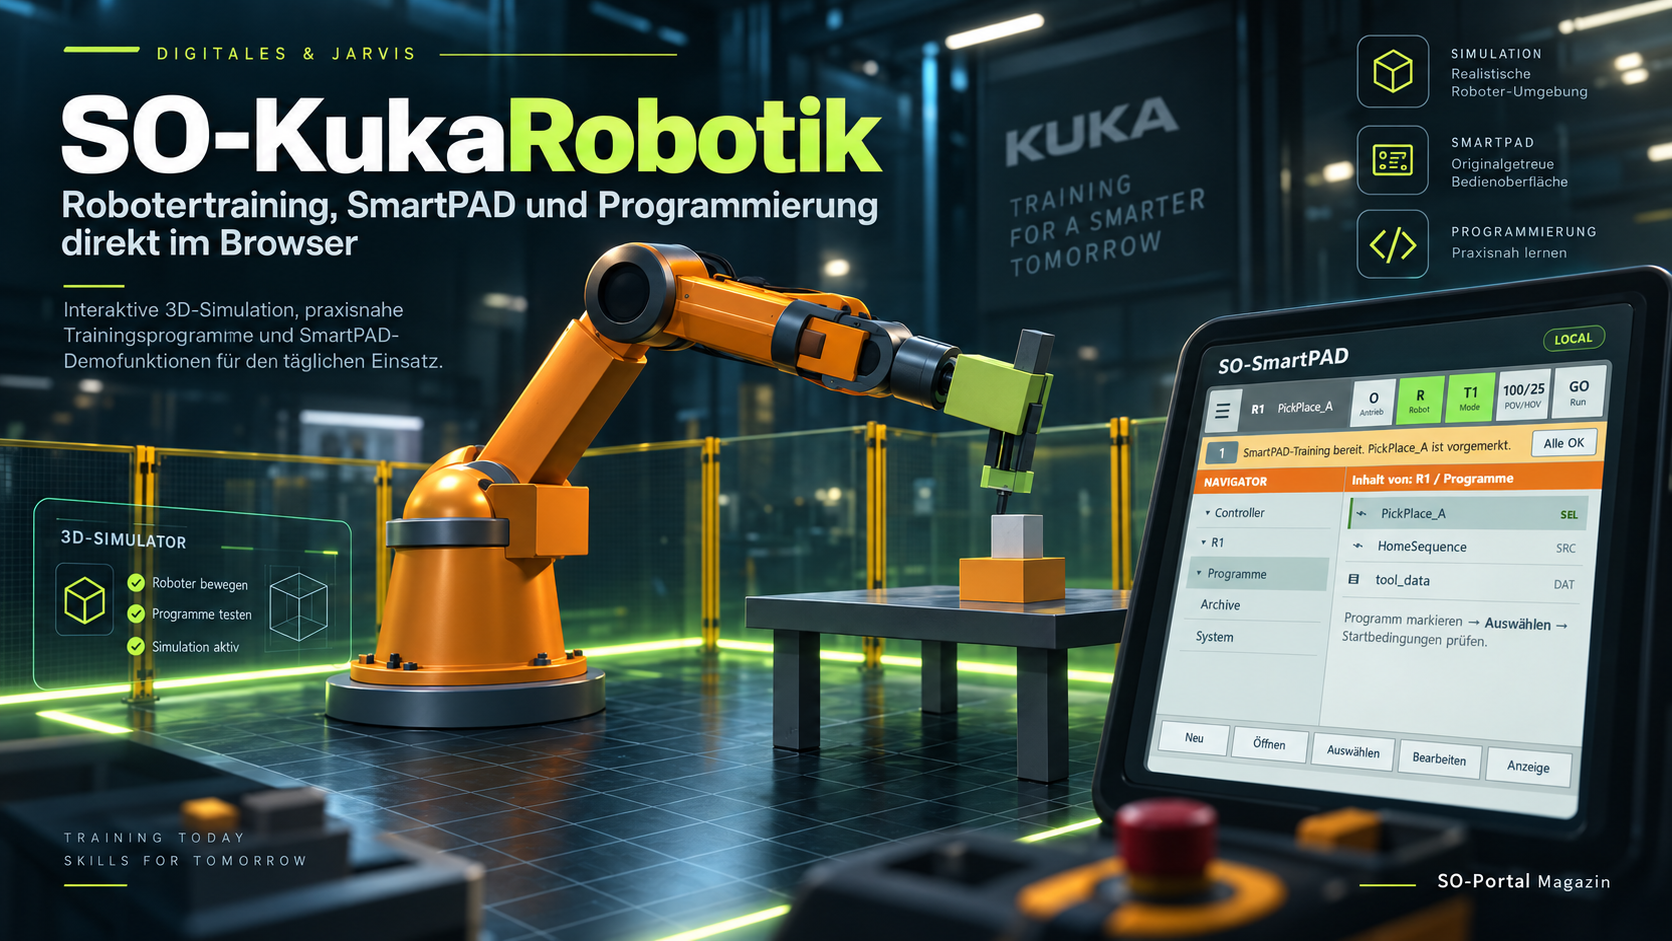
Das unabhängige Lernprojekt des SO-Portals verbindet einen interaktiven 3D-Roboter, eine SmartPAD-orientierte Trainingsoberfläche, einen KRL-nahen Programmeditor, Lernkurse und Schulübungen direkt im Browser.
SO-KukaRobotik starten: 📎 SO-KukaRobotik
Und inzwischen geht das Projekt noch einen Schritt weiter:
Das virtuelle SmartPAD kann auf einem zweiten Gerät geöffnet werden, während der Roboter auf PC, Notebook oder Beamer läuft.
Damit wird aus einer normalen Webseite zunehmend ein kleines browserbasiertes Robotik-Trainingslabor.
SmartPAD auf dem Handy – Roboter auf dem großen Bildschirm
Eine der neuesten Erweiterungen von SO-KukaRobotik ist der Dual-Screen- beziehungsweise 2-Geräte-Modus.
Dabei können zwei Geräte desselben Benutzerkontos miteinander verbunden werden.
Zum Beispiel:
Notebook oder PC: 3D-Roboter und virtuelle Arbeitszelle
Smartphone oder Tablet: virtuelles SO-SmartPAD
Wird anschließend auf dem Smartphone beispielsweise A1, A2 oder A3 gejoggt, wird die entsprechende Bewegung in der Browser-Simulation auf dem anderen Gerät dargestellt.
Damit lässt sich ein Bedienkonzept ausprobieren, das deutlich näher an einer typischen Trainingssituation liegt: Das Bediengerät befindet sich in der Hand, während der Blick auf Roboter und Arbeitsraum gerichtet bleibt.
Der 2-Geräte-Modus steuert dabei ausdrücklich nur die virtuelle Browser-Simulation und keine reale KUKA-Hardware.
Auch für Unterricht und Beamer interessant
Gerade für Schule, Ausbildung oder gemeinsames Lernen eröffnet diese Funktion neue Möglichkeiten.
Ein Schüler könnte beispielsweise ein Tablet als SmartPAD verwenden, während die 3D-Simulation über einen Lehrer-PC auf einem großen Bildschirm oder Beamer dargestellt wird.
So können andere Lernende unmittelbar beobachten:
Welche Achse bewegt sich? In welche Richtung fährt der Roboter? Was verändert WORLD, BASE oder TOOL? Was passiert beim Start eines Programms? Wann greift oder löst der virtuelle Greifer?
SO-KukaRobotik wird damit nicht nur zu einer persönlichen Lernanwendung, sondern kann auch für Demonstrationen im Unterricht genutzt werden.
Ein Konto – mehrere Geräte
Für den normalen Simulator wird weiterhin kein Benutzerkonto benötigt. Wer einfach ausprobieren möchte, kann direkt starten.
Für Funktionen wie den 2-Geräte-Modus kommt dagegen ein Benutzerkonto zum Einsatz. Dadurch kann das System erkennen, welche Geräte zu einer gemeinsamen Trainingssitzung gehören.
Dabei soll verhindert werden, dass mehrere Geräte gleichzeitig unkontrolliert Befehle an dieselbe Simulation senden. Eine Sitzung besitzt deshalb ein aktives Steuergerät.
So kann beispielsweise das Tablet die Bedienung übernehmen, während der PC hauptsächlich für die Visualisierung verwendet wird.
Gemeinsames Konto im SO-Portal-Umfeld
Auch die Benutzerverwaltung wird weiterentwickelt.
SO-KukaRobotik und die SO-Graffiti-Academy können auf einen gemeinsamen Benutzerstamm zugreifen. Dadurch soll langfristig kein Durcheinander aus mehreren Benutzernamen und unterschiedlichen Passwörtern für verschiedene SO-Portal-Projekte entstehen.
Das Prinzip lautet:
Ein Benutzerkonto – verschiedene SO-Projekte.
Die eigentlichen Projektdaten bleiben dabei getrennt. Ein Robotik-Lernfortschritt gehört weiterhin zu SO-KukaRobotik, während beispielsweise Graffiti-Projekte und Academy-Fortschritte im jeweiligen System verbleiben.
Auch Rollen können getrennt behandelt werden. Ein Benutzer kann dadurch beispielsweise normale Community-Rechte in einem Projekt besitzen und gleichzeitig Lehrer- oder Administrationsrechte innerhalb der Robotik-Plattform erhalten.
Passwort vergessen? Wiederherstellung per E-Mail
Zur erweiterten Benutzerverwaltung gehört ebenfalls eine Passwort-Wiederherstellung.
Wer sein Kennwort vergessen hat, kann über die hinterlegte E-Mail-Adresse ein zeitlich begrenztes Anmeldepasswort anfordern.
Nach der Anmeldung mit diesem einmaligen Zugang wird anschließend ein neues persönliches Passwort festgelegt.
Damit eignet sich das Kontosystem besser für einen längerfristigen Einsatz – insbesondere wenn Lernende SO-KukaRobotik über einen längeren Zeitraum oder auf unterschiedlichen Geräten verwenden.
Den Roboter nicht nur anschauen – sondern bewegen
Im Mittelpunkt von SO-KukaRobotik bleibt der virtuelle 3D-Arbeitsraum.
Dort lassen sich die sechs Roboterachsen A1 bis A6 einzeln bewegen. Unterschiedliche Kameraperspektiven helfen dabei zu verstehen, welche Achse welchen Bereich des Roboters beeinflusst.
Die aktuelle Trainingsoberfläche bietet außerdem verschiedene Robotermodelle, Werkzeuge, Werkstücke und Szenarien. Achsgrenzen werden innerhalb der Simulation berücksichtigt und Bewegungsbahnen können visuell dargestellt werden.
Dabei geht es nicht nur um freie Bewegung.
Ein typischer Übungsablauf kann beispielsweise so aussehen:
Werkstück anfahren → Greifer schließen → Werkstück aufnehmen → transportieren → ablegen → Greifer öffnen → zurückfahren.
So wird schnell sichtbar, wie Roboterbewegung, Werkzeug und Programmierung zusammenarbeiten.
Das virtuelle SO-SmartPAD
Ein wichtiger Bestandteil des Projekts ist weiterhin das virtuelle SO-SmartPAD.
Die Trainingsoberfläche greift typische Bedienkonzepte industrieller Robotersysteme auf. Dazu gehören unter anderem Betriebsart, Trainings-Zustimmung, Achsbewegungen, Override, Navigator, Start und Stop sowie digitale Ein- und Ausgänge.
A1 bis A6 können direkt gejoggt werden. Außerdem stehen die Koordinatensysteme Achsen, WORLD, BASE und TOOL zur Verfügung. Der integrierte Schnellkurs führt derzeit in acht Schritten durch grundlegende Bedienabläufe.
Dabei wird bewusst darauf hingewiesen, dass es sich um eine Lernsimulation handelt. Ein reales smartPAD und insbesondere dessen Sicherheitsfunktionen werden dadurch nicht ersetzt.
Eigene Roboterprogramme schreiben
Neben der manuellen Bedienung besitzt SO-KukaRobotik einen eigenen KRL-nahen Programmeditor.
Dort können beispielsweise typische Bewegungsbefehle wie
- PTP HOME
- PTP P_PICK_APPR
- LIN P_PICK
- Ein- und Ausgangsbefehle
- WAIT-Anweisungen
miteinander kombiniert werden.
Während der Programmausführung können aktive Programmzeile, Bewegungen, I/O-Zustände und Wartebefehle verfolgt werden. Der Zusammenhang zwischen Programmcode und sichtbarer Roboteraktion wird dadurch unmittelbar nachvollziehbar.
Aus
Programmcode
wird dadurch sichtbar
Roboterbewegung → Greifer → Werkstück.
Gerade für Einsteiger kann das abstrakte Programmierbefehle deutlich verständlicher machen.
WORLD, BASE und TOOL verstehen
Ein weiterer Schwerpunkt liegt auf den verschiedenen Koordinatensystemen.
Denn spätestens beim manuellen Verfahren eines Roboters stellt sich häufig die Frage:
Warum bewegt sich der Roboter plötzlich anders, obwohl dieselbe Richtung gewählt wurde?
SO-KukaRobotik greift deshalb unter anderem WORLD, BASE und TOOL auf.
WORLD beschreibt das Weltkoordinatensystem der simulierten Anlage.
BASE ermöglicht die Betrachtung von Bewegungen relativ zu einer definierten Arbeitsfläche oder Vorrichtung.
TOOL bezieht Bewegungen auf das Werkzeug beziehungsweise den Tool Center Point.
Diese Zusammenhänge können nicht nur gelesen, sondern direkt in der Simulation ausprobiert werden.
Lernen, experimentieren und Fehler machen
SO-KukaRobotik soll ausdrücklich kein System sein, bei dem Lernende lediglich lange Texte lesen.
Der Ansatz lautet vielmehr:
Ausprobieren → beobachten → verändern → Fehler erkennen → verstehen.
Dazu gehören freie Simulation, geführte Lerninhalte, SmartPAD-Schnelltraining, Programmiervorlagen und Übungen.
Auch Deutsch und Englisch stehen als Oberflächensprachen zur Verfügung. Fachbegriffe wie WORLD, BASE, TOOL, PTP oder LIN bleiben dabei bewusst erhalten.
Für Schüler, Lehrkräfte und neugierige Einsteiger
SO-KukaRobotik richtet sich nicht ausschließlich an Menschen, die bereits eine Robotik-Ausbildung begonnen haben.
Auch Schüler, Lehrkräfte, technisch Interessierte oder Menschen, die einfach einmal sehen möchten, wie ein Industrieroboter grundsätzlich bedient und programmiert wird, sollen einen Einstieg finden.
Deshalb bleibt der normale Simulator auch ohne Registrierung erreichbar.
Wer später mehr möchte, kann ein Konto verwenden und zusätzliche Funktionen wie den geräteübergreifenden Trainingsmodus nutzen.
Lernen darf trotzdem Spaß machen
Neben den eigentlichen Robotik-Funktionen besitzt das Projekt weiterhin einen optionalen Musikbereich.
Eigene SO-KukaRobotik-Titel und weitere Medien können während des Lernens abgespielt werden. Der Musikplayer bleibt vom eigentlichen Robotiktraining getrennt und ist lediglich eine zusätzliche Funktion für Nutzer, die beim Experimentieren oder Programmieren gerne Musik hören.
Keine echte Robotersteuerung
Bei allen neuen Möglichkeiten bleibt ein Punkt besonders wichtig:
SO-KukaRobotik ist eine Trainingssimulation.
Auch der neue Remote-SmartPAD-Modus verbindet ausschließlich Browsergeräte mit der Simulation.
Es werden keine Befehle an einen realen Industrieroboter gesendet. Eine reale Controller-Anbindung wäre ein vollkommen anderer Anwendungsfall und würde eine separat validierte, authentifizierte und sicherheitstechnisch geeignete Infrastruktur erfordern. Genau diese Trennung weist die aktuelle Projektseite ausdrücklich aus.
SO-KukaRobotik ersetzt deshalb weder eine professionelle Roboterschulung noch Sicherheitsunterweisungen oder reale Sicherheitseinrichtungen.
Vom Browser zum kleinen Robotik-Labor
Mit dem neuen 2-Geräte-Modus verändert sich das Nutzungskonzept deutlich.
Aus
„Ich habe einen Roboter-Simulator in meinem Browser.“
wird zunehmend:
„Mein Smartphone ist das SmartPAD – und auf meinem PC steht der virtuelle Roboter.“
Genau darin liegt ein spannender nächster Schritt des Projekts.
Ein Gerät bedienen. Auf dem anderen beobachten. Programme schreiben. Werkstücke bewegen. Fehler machen. Noch einmal versuchen.
Robotik verstehen, indem man sie ausprobiert.
Direkt im Browser.